一、引言
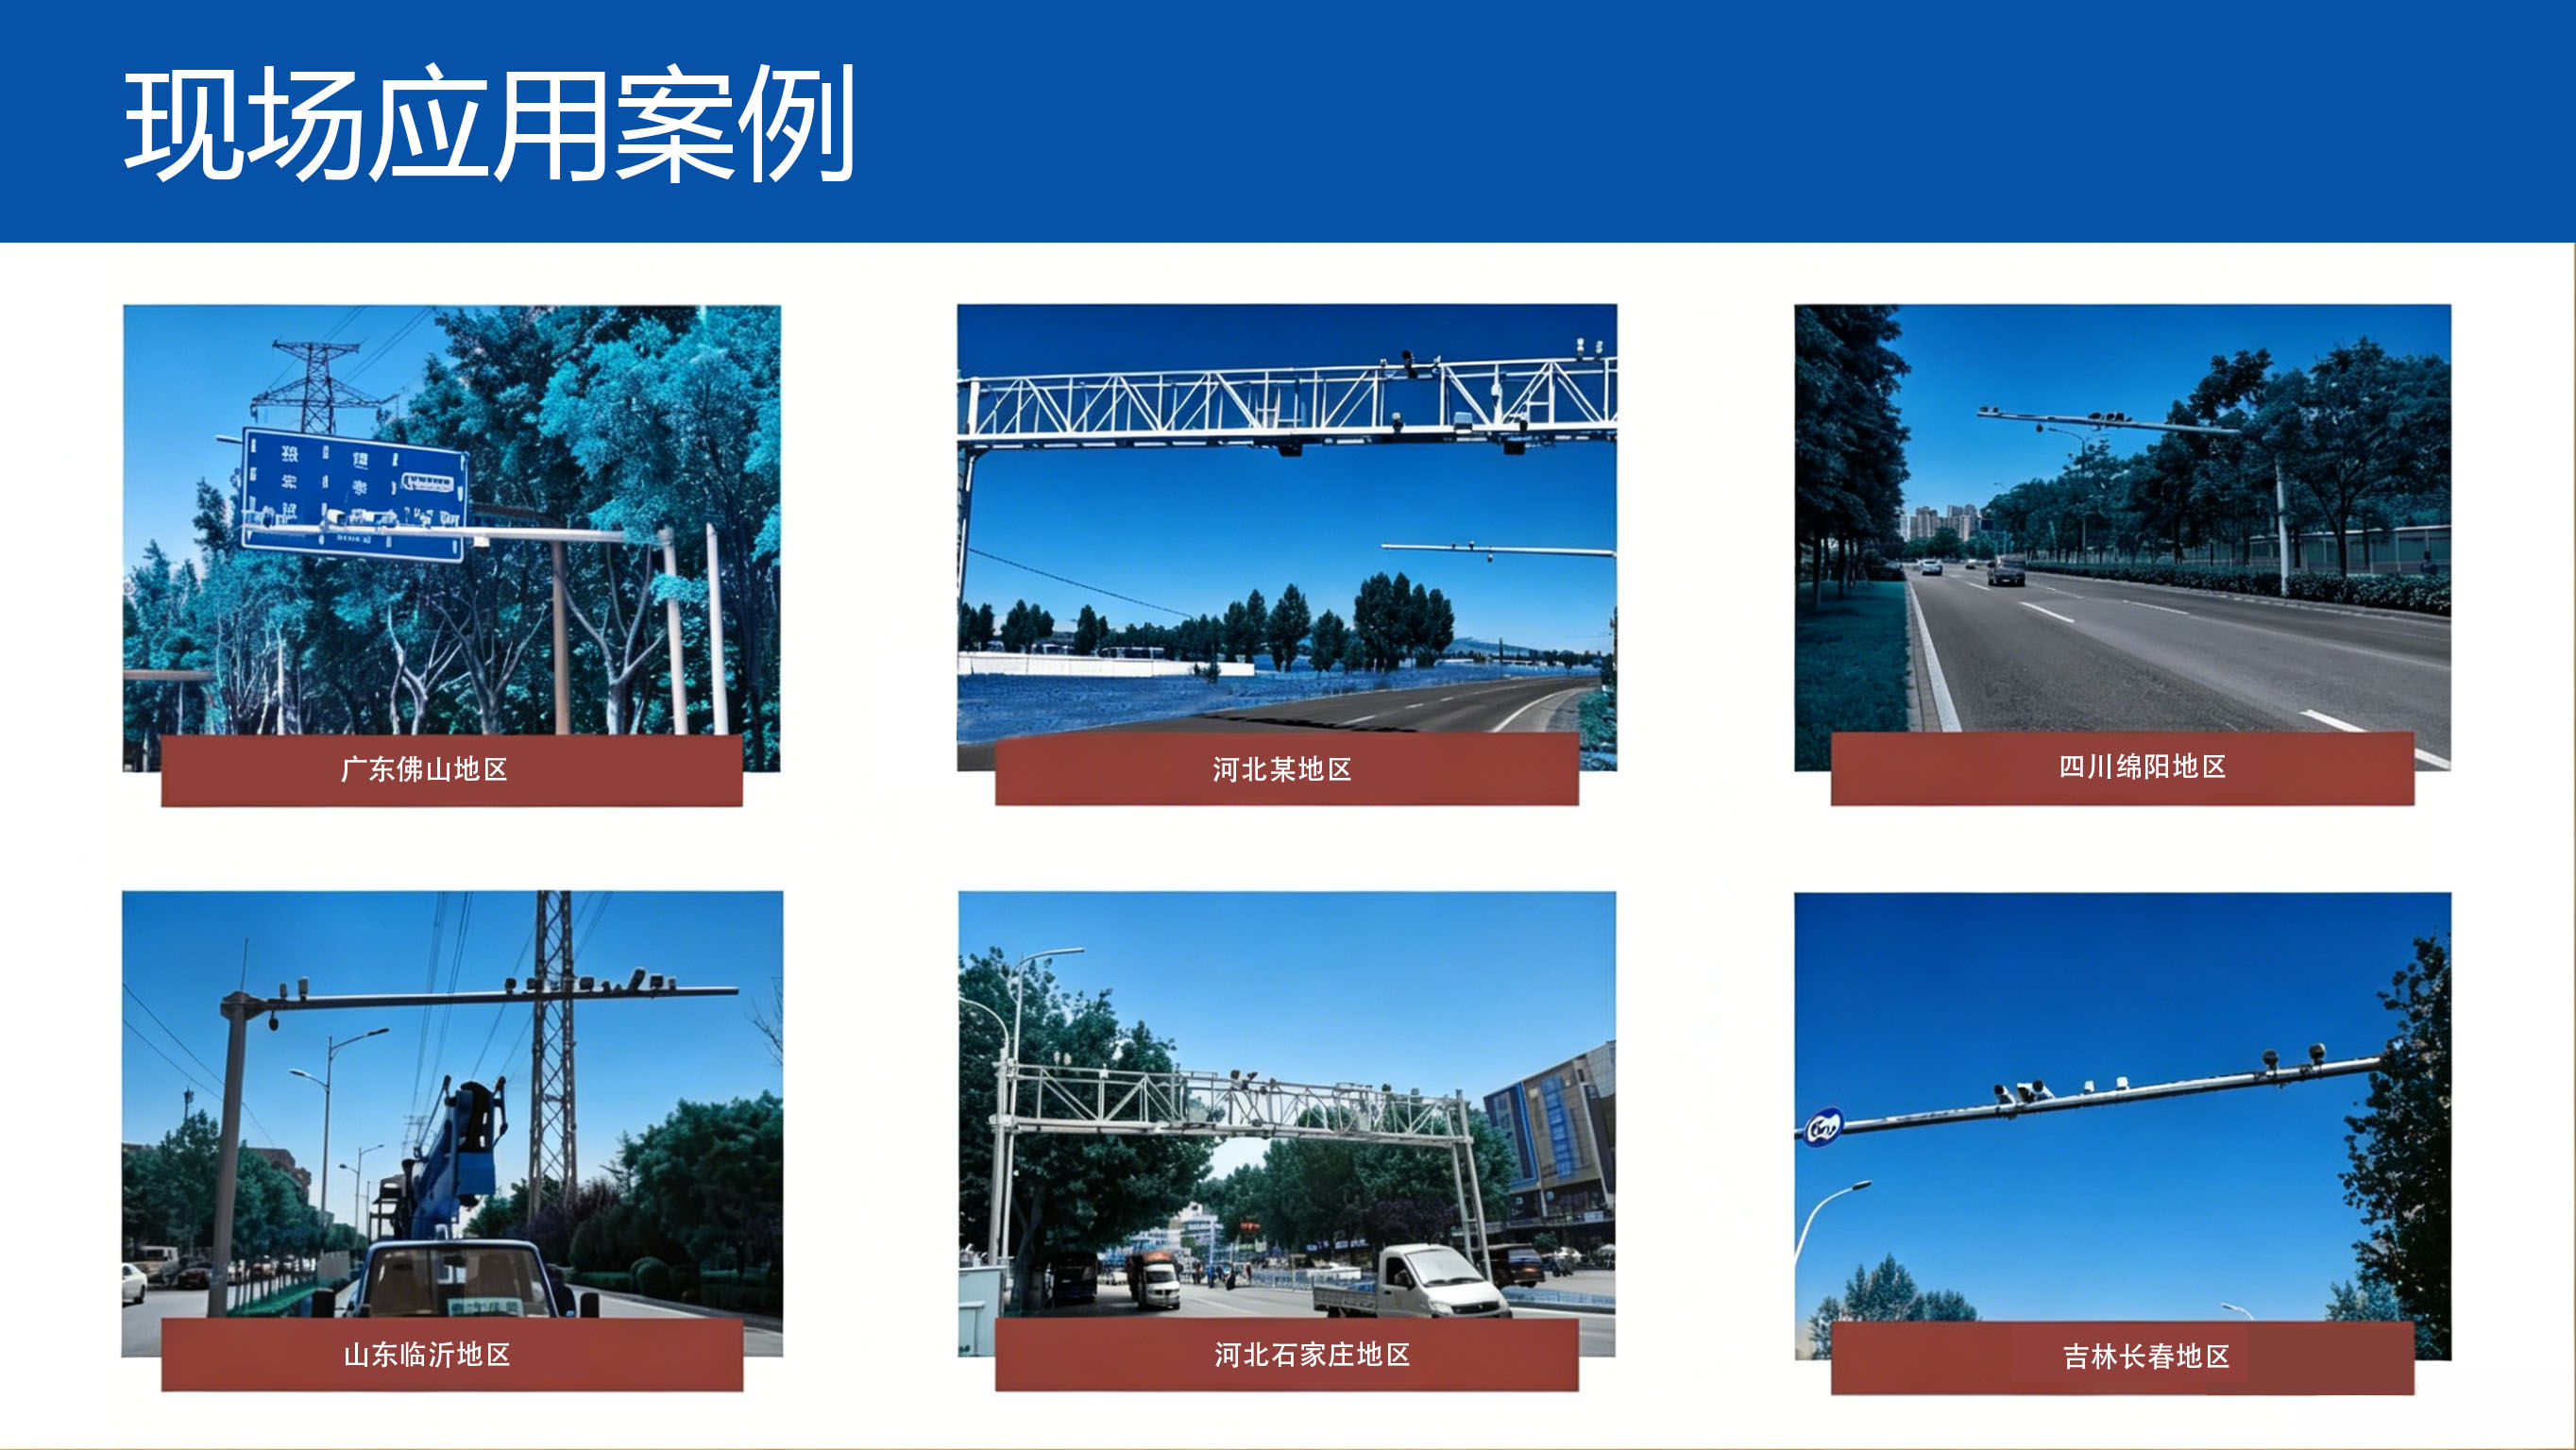
机器视觉系统在交通监控、工业检测、智能安防等领域的广泛应用,面临着来自不同环境、设备和场景的多样化图像数据。这些数据在分辨率、光照、角度、遮挡等方面存在显著差异,给图像处理和分析带来了挑战。为了保证系统的稳定性和准确性,机器视觉必须采用一系列技术手段对多样化图像数据进行有效处理和适应。

二、图像预处理:提升图像质量的基础
处理多样化图像数据的第一步是图像预处理。预处理技术包括图像去噪、增强、滤波、二值化和边缘检测等,目的是消除环境干扰和设备差异带来的影响。通过去除噪声和增强关键特征,系统能够更准确地捕捉目标信息。针对不同光照条件,动态调整对比度和亮度,确保弱光或强光环境下图像的清晰度和细节保留。
三、鲁棒的特征提取算法
面对多样化的图像数据,特征提取算法必须具备良好的鲁棒性。常用算法如SIFT、SURF和ORB,能够提取图像中的关键点和描述子,这些特征对旋转、缩放和光照变化具有较强的适应能力。通过这些算法,系统能够从不同视角和环境下的图像中识别出相同的目标,实现稳定的匹配和识别。
四、深度学习驱动的目标检测和识别
传统的基于手工特征的检测方法难以应对复杂多变的图像数据。深度学习技术,尤其是卷积神经网络(CNN),通过端到端训练,自动学习图像中的多层次特征,极大提升了目标检测和识别的准确率。模型如Faster R-CNN、YOLO和SSD,能够适应不同尺寸、形态和遮挡情况的目标,实现对多样化图像的高效处理。
五、图像分割技术的精细化处理
图像分割技术将图像划分为不同区域,帮助系统准确定位目标边界。深度学习语义分割网络如U-Net和DeepLab,能够处理复杂背景和多重目标,提取精细的轮廓信息。通过精确分割,系统不仅识别目标,还能分析目标的形态变化和行为特征,增强对多样化场景的理解。
六、多尺度和多角度数据融合
多样化图像数据往往来自不同摄像头、不同角度和不同分辨率。机器视觉系统通过多尺度特征融合技术,将不同分辨率和视角的信息综合利用,提高识别的全面性和准确性。同时,结合多视角图像的时间序列分析,系统能够实现目标的连续跟踪和行为预测,适应复杂动态环境。
七、边缘计算支持实时处理
面对交通监控等对实时性要求高的应用,机器视觉系统引入边缘计算技术,在数据采集端附近完成图像处理和分析,减少数据传输延迟。结合高效算法,边缘设备能够快速响应多样化图像数据中的异常事件,实现实时预警和决策支持。
八、多传感器融合提升环境适应性
为了克服单一视觉传感器在恶劣天气、夜间或遮挡情况下的局限,机器视觉系统与激光雷达、毫米波雷达、红外传感器等多种传感器数据融合。融合技术通过互补信息增强对复杂环境的感知能力,确保系统在各种光照和气候条件下稳定运行。
九、动态算法调整与自适应学习
机器视觉系统通过在线学习和动态调整,适应环境和数据的变化。利用反馈机制和持续训练,系统能够优化参数和模型结构,提升对新场景和新目标的识别能力。这种自适应能力是处理多样化图像数据的关键,保障系统长期稳定高效。
十、总结
机器视觉系统通过图像预处理、鲁棒特征提取、深度学习目标检测、多尺度融合、边缘计算和多传感器融合等技术手段,有效处理了多样化图像数据的挑战。结合动态自适应学习,系统在复杂多变的应用环境中保持高性能,推动智能交通、安防和工业检测等领域的智能化升级。